

Gallery
DeepSeek-V4.1-Flash in code mode drives a simulated robot in ORA. One recorded run per card, each solved: 27 on RoboDojo, 90 on RoboLab, 47 on RoboTwin and 155 on LIBERO-Pro. Open one to watch its cameras' recording and to step through it in 3D, decision by decision: the gripper paths each decision planned, its program, and what the supervisor did with every motion. RoboLab runs keep no recording; they open in 3D.
RoboDojo27 runs
align blocks
layout 6 · 3 decisions · 11 motionssolved
arrange largest number
layout 8 · 5 decisions · 36 motionssolved
build tower
layout 7 · 24 decisions · 85 motionsafter step limit
classify objects
layout 5 · 16 decisions · 105 motionsafter step limit
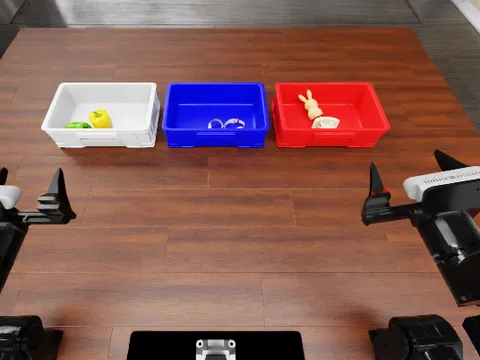
classify objects by language
layout 9 · 22 decisions · 70 motionsafter step limit
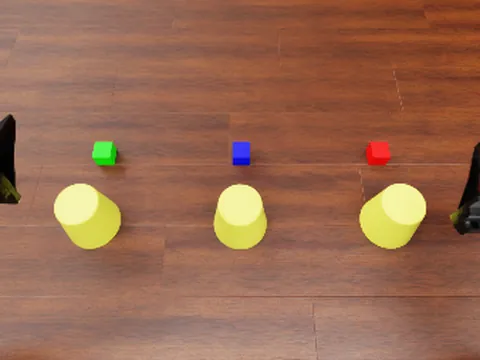
cover blocks
layout 5 · 12 decisions · 53 motionsafter step limit
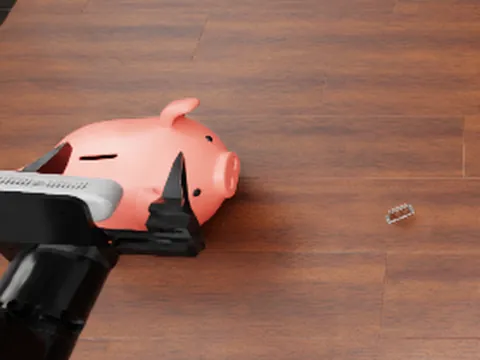
deposit coin
layout 8 · 10 decisions · 19 motionsafter step limit
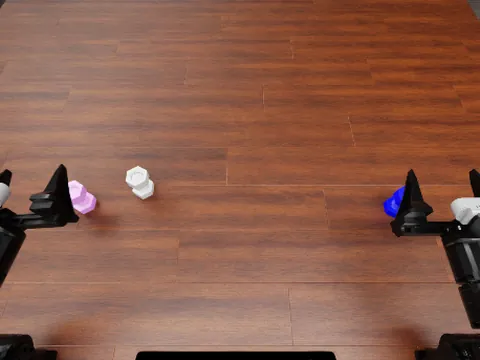
fasten screws
layout 8 · 8 decisions · 39 motionssolved
fill egg holder
layout 4 · 32 decisions · 102 motionsafter step limit
fold clothes
layout 8 · 22 decisions · 97 motionsafter step limit
general pickup
layout 8 · 2 decisions · 6 motionssolved
imitate sorting sequence
layout 7 · 20 decisions · 142 motionssolved
insert tubes
layout 9 · 18 decisions · 49 motionsafter step limit
match and pick from conveyor
layout 7 · 15 decisions · 75 motionssolved
play stacking toy
layout 3 · 32 decisions · 172 motionsafter step limit
play tic tac toe
layout 9 · 15 decisions · 99 motionsafter step limit
play Xylophone
layout 8 · 6 decisions · 33 motionsafter step limit
pour balls into vase
layout 6 · 4 decisions · 13 motionssolved
pour by language
layout 3 · 10 decisions · 69 motionsafter step limit
push T
layout 5 · 26 decisions · 164 motionsafter step limit
put bottles into dustbin
layout 8 · 13 decisions · 67 motionsafter step limit
solve equation
layout 5 · 4 decisions · 12 motionssolved
sort nesting dolls by size
layout 7 · 11 decisions · 44 motionssolved
stack blocks
layout 9 · 7 decisions · 27 motionssolved
stack blocks by language
layout 6 · 8 decisions · 39 motionsafter step limit
stack bowls
layout 5 · 10 decisions · 57 motionsafter step limit
swap T
layout 5 · 8 decisions · 31 motionssolved
RoboLab90 runs
animals in bin
seed 3 · 4 decisions · 21 motionssolved
apple and yogurt in bowl
seed 0 · 6 decisions · 17 motionssolved
banana in bowl
seed 2 · 4 decisions · 14 motionssolved
banana on plate
seed 1 · 2 decisions · 6 motionssolved
banana then rubiks cube
seed 4 · 8 decisions · 32 motionssolved
bananas in bin one more
seed 3 · 2 decisions · 8 motionssolved
bananas in bin three total
seed 4 · 2 decisions · 9 motionssolved
bananas out of bin
seed 4 · 3 decisions · 14 motionssolved
BBQ sauce in bin
seed 1 · 6 decisions · 17 motionssolved
big pumpkin in bin
seed 1 · 3 decisions · 7 motionssolved
block stacking order agnostic
seed 1 · 6 decisions · 30 motionssolved
block stacking specified order
seed 4 · 5 decisions · 23 motionssolved
blocks in bin
seed 0 · 8 decisions · 41 motionssolved
bowl in bin
seed 0 · 3 decisions · 7 motionssolved
bowl stacking left on right
seed 1 · 5 decisions · 10 motionssolved
bowl stacking right on left
seed 4 · 7 decisions · 15 motionsafter step limit
butter above raisin
seed 4 · 2 decisions · 6 motionssolved
canned food in bin
seed 2 · 2 decisions · 8 motionssolved
clamp in right bin
seed 3 · 5 decisions · 11 motionssolved
clean up toys
seed 4 · 16 decisions · 90 motionssolved
clutter plastic
seed 4 · 5 decisions · 29 motionssolved
clutter pumpkin
seed 2 · 7 decisions · 28 motionssolved
condiments in bin
seed 3 · 11 decisions · 60 motionssolved
cooking clear plate
seed 4 · 6 decisions · 22 motionssolved
cubes and blocks in bin
seed 1 · 14 decisions · 72 motionssolved
dishes in bin
seed 0 · 15 decisions · 49 motionssolved
electronics in bin
seed 2 · 11 decisions · 38 motionssolved
food packing 1 boxes
seed 3 · 2 decisions · 6 motionssolved
food packing 1 cans
seed 0 · 2 decisions · 7 motionssolved
food packing 2 cans
seed 2 · 8 decisions · 22 motionssolved
food packing 3 cans
seed 4 · 9 decisions · 35 motionssolved
fruits green limes on plate
seed 1 · 7 decisions · 23 motionssolved
fruits moving
seed 1 · 6 decisions · 12 motionssolved
fruits moving orange or lime
seed 1 · 6 decisions · 11 motionssolved
fruits onion
seed 2 · 4 decisions · 12 motionssolved
fruits onion to plate
seed 3 · 2 decisions · 8 motionssolved
fruits oranges on plate
seed 2 · 4 decisions · 11 motionssolved
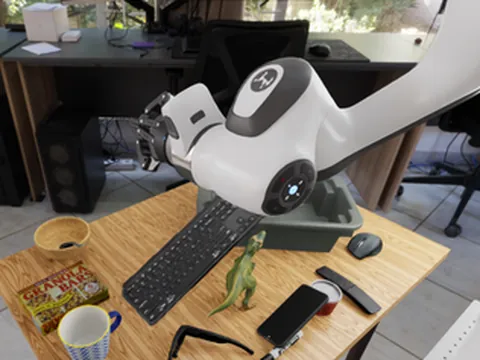
keyboard out of bin
seed 2 · 3 decisions · 8 motionssolved
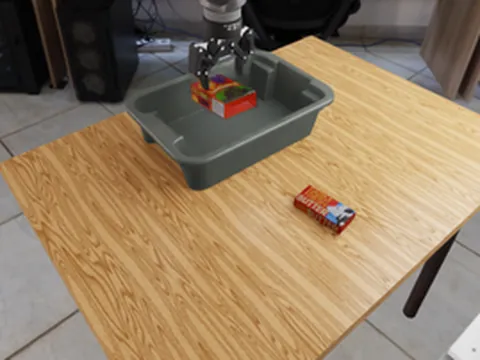
larger object raisin box in bin
seed 1 · 5 decisions · 12 motionssolved
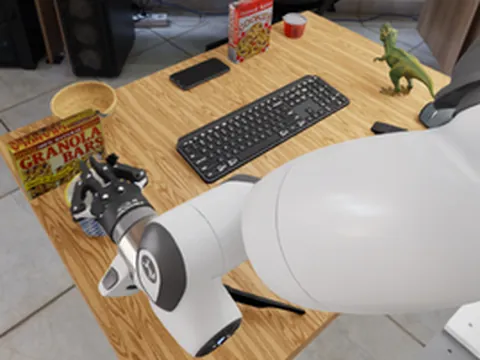
marker in mug
seed 0 · 7 decisions · 34 motionssolved
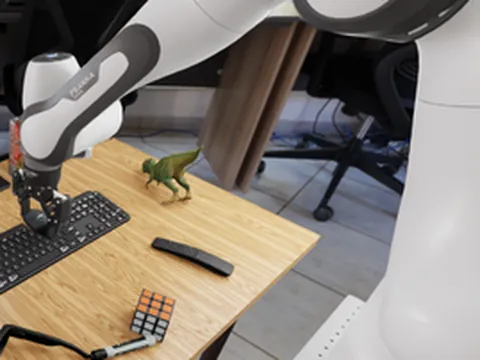
mouse on keyboard
seed 3 · 4 decisions · 13 motionssolved
move banana to bagel plate
seed 3 · 11 decisions · 26 motionssolved
mustard above raisin
seed 0 · 5 decisions · 10 motionssolved
mustard in left bin
seed 3 · 5 decisions · 8 motionssolved
mustard in right bin
seed 3 · 2 decisions · 5 motionssolved
one bottle in square pail
seed 4 · 3 decisions · 9 motionssolved
one bottle on shelf
seed 3 · 2 decisions · 9 motionssolved
phone or remote in bin
seed 1 · 4 decisions · 10 motionssolved
pick up green object
seed 4 · 38 decisions · 125 motionsafter step limit
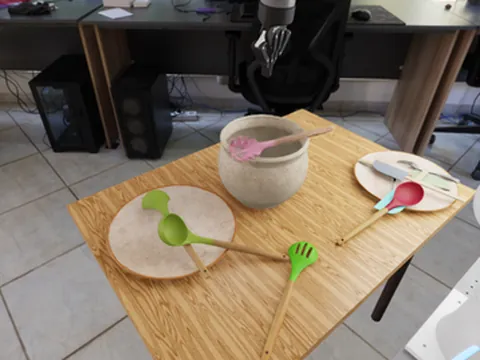
pink spoon in pot
seed 2 · 3 decisions · 6 motionssolved
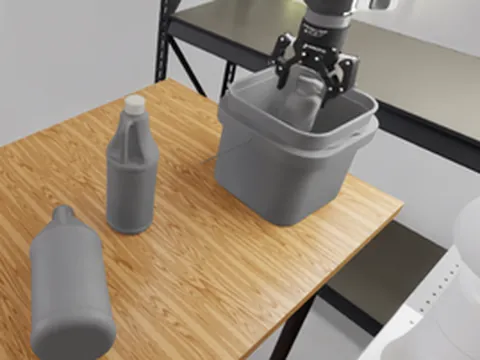
plastic bottles in square pail
seed 4 · 6 decisions · 27 motionssolved
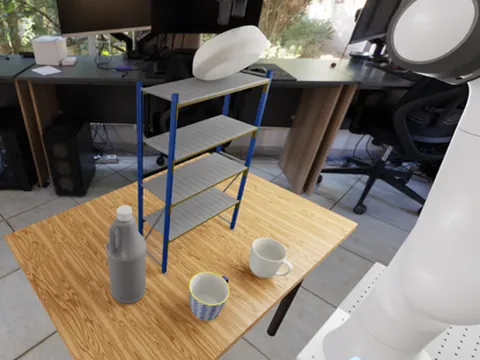
put bowl on shelf top
seed 1 · 3 decisions · 8 motionssolved
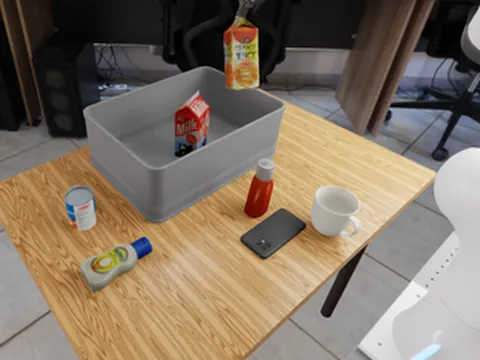
recycle carton
seed 4 · 8 decisions · 29 motionssolved
recycle cartons vertical crate
seed 2 · 40 decisions · 192 motionsafter step limit
red dishes in bin
seed 4 · 5 decisions · 25 motionssolved
red items in bin
seed 3 · 7 decisions · 24 motionssolved
reorient all mugs
seed 4 · 16 decisions · 53 motionssolved
reorient jug
seed 0 · 6 decisions · 11 motionssolved
reorient red mug
seed 3 · 13 decisions · 34 motionssolved
reorient white mugs
seed 0 · 7 decisions · 8 motionssolved
rubiks cube
seed 1 · 3 decisions · 7 motionssolved
rubiks cube and banana
seed 3 · 5 decisions · 19 motionssolved
rubiks cube behind bowl
seed 3 · 2 decisions · 7 motionssolved
rubiks cube in front of bowl
seed 4 · 2 decisions · 7 motionssolved
rubiks cube left of bowl
seed 3 · 2 decisions · 7 motionssolved
rubiks cube or banana
seed 0 · 2 decisions · 6 motionssolved
rubiks cube right of bowl
seed 2 · 3 decisions · 6 motionssolved
rubiks cube then banana
seed 0 · 5 decisions · 17 motionssolved
rubiks cubes in bin
seed 1 · 9 decisions · 32 motionssolved
sauce bottles crate
seed 0 · 2 decisions · 8 motionssolved
small pumpkin in bin
seed 1 · 7 decisions · 16 motionssolved
smaller object butter in bin
seed 1 · 3 decisions · 8 motionssolved
smartphone in bin
seed 0 · 4 decisions · 8 motionssolved
spoon in mug
seed 1 · 6 decisions · 12 motionssolved
stack 3 rubiks cube
seed 0 · 5 decisions · 16 motionssolved
stack white mugs
seed 4 · 8 decisions · 22 motionssolved
stack yellow on red
seed 1 · 2 decisions · 6 motionssolved
take measuring spoon out
seed 4 · 2 decisions · 7 motionssolved
take spatula off shelf
seed 0 · 5 decisions · 13 motionssolved
throw away apple
seed 0 · 3 decisions · 10 motionssolved
throw away snacks
seed 2 · 3 decisions · 14 motionssolved
tools picking drill
seed 4 · 33 decisions · 128 motionsafter step limit
tools picking hammer
seed 3 · 6 decisions · 12 motionssolved
toy in bin
seed 3 · 2 decisions · 6 motionssolved
unstack rubiks cube
seed 0 · 4 decisions · 14 motionssolved
white mug in center of table
seed 0 · 6 decisions · 8 motionssolved
white mugs in bin
seed 0 · 6 decisions · 19 motionssolved
wood spatula to bowl
seed 3 · 4 decisions · 9 motionssolved
yellow and white objects in bin
seed 2 · 2 decisions · 17 motionssolved
yogurt in bowl
seed 3 · 3 decisions · 8 motionssolved
RoboTwin47 runs
adjust bottle
seed 100003 · 4 decisions · 6 motionssolved
beat block hammer
seed 100001 · 4 decisions · 7 motionssolved
blocks ranking rgb
seed 100001 · 4 decisions · 17 motionssolved
blocks ranking size
seed 100001 · 9 decisions · 29 motionssolved
click alarmclock
seed 100000 · 2 decisions · 7 motionssolved
click bell
seed 100000 · 1 decisions · 3 motionssolved
grab roller
seed 100001 · 5 decisions · 9 motionssolved
handover block
seed 100002 · 11 decisions · 29 motionssolved
handover mic
seed 100003 · 7 decisions · 15 motionssolved
hanging mug
seed 100009 · 9 decisions · 15 motionssolved
lift pot
seed 100007 · 2 decisions · 4 motionssolved
move can pot
seed 100006 · 5 decisions · 9 motionssolved
move pillbottle pad
seed 100002 · 5 decisions · 10 motionssolved
move playingcard away
seed 100000 · 4 decisions · 7 motionssolved
move stapler pad
seed 100000 · 2 decisions · 9 motionssolved
open laptop
seed 100004 · 4 decisions · 9 motionssolved
open microwave
seed 100003 · 4 decisions · 9 motionssolved
pick dual bottles
seed 100005 · 8 decisions · 17 motionssolved
place a2b left
seed 100005 · 3 decisions · 9 motionssolved
place a2b right
seed 100001 · 3 decisions · 9 motionssolved
place bread basket
seed 100003 · 4 decisions · 9 motionssolved
place bread skillet
seed 100001 · 4 decisions · 9 motionssolved
place burger fries
seed 100003 · 5 decisions · 17 motionssolved
place can basket
seed 100003 · 10 decisions · 16 motionssolved
place cans plasticbox
seed 100002 · 4 decisions · 17 motionssolved
place container plate
seed 100001 · 6 decisions · 11 motionssolved
place dual shoes
seed 100001 · 14 decisions · 37 motionssolved
place empty cup
seed 100003 · 6 decisions · 22 motionssolved
place fan
seed 100002 · 6 decisions · 10 motionssolved
place mouse pad
seed 100001 · 7 decisions · 12 motionssolved
place object basket
seed 100000 · 6 decisions · 23 motionssolved
place object scale
seed 100005 · 3 decisions · 7 motionssolved
place object stand
seed 100002 · 3 decisions · 8 motionssolved
place phone stand
seed 100010 · 6 decisions · 10 motionssolved
place shoe
seed 100002 · 3 decisions · 12 motionssolved
press stapler
seed 100000 · 2 decisions · 3 motionssolved
put object cabinet
seed 100115 · 11 decisions · 21 motionssolved
rotate qrcode
seed 100004 · 5 decisions · 14 motionssolved
scan object
seed 100007 · 10 decisions · 19 motionssolved
shake bottle
seed 100001 · 1 decisions · 5 motionssolved
shake bottle horizontally
seed 100001 · 1 decisions · 5 motionssolved
stack blocks three
seed 100003 · 7 decisions · 39 motionssolved
stack blocks two
seed 100001 · 7 decisions · 20 motionssolved
stack bowls three
seed 100002 · 20 decisions · 106 motionssolved
stack bowls two
seed 100004 · 5 decisions · 9 motionssolved
stamp seal
seed 100005 · 7 decisions · 15 motionssolved
turn switch
seed 100008 · 2 decisions · 3 motionssolved
LIBERO-Pro155 runs · 16 suites
libero_10_lan10
place alphabet soup and tomato sauce into basket
task 0 · seed 2 · 4 decisions · 14 motionssolved
place cream cheese box and butter into basket
task 1 · seed 4 · 3 decisions · 16 motionssolved
switch stove on and put moka pot on it
task 2 · seed 3 · 5 decisions · 18 motionssolved
put black bowl inside bottom drawer and close it
task 3 · seed 0 · 8 decisions · 20 motionssolved
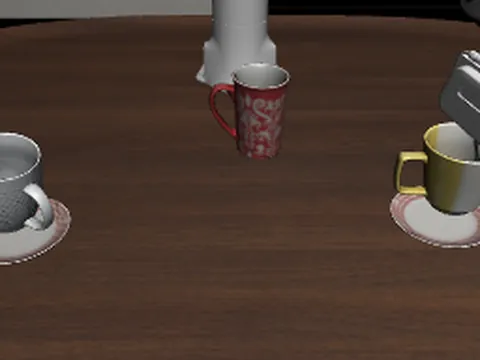
place white mug on left plate and yellow-white mug on right plate
task 4 · seed 0 · 5 decisions · 19 motionssolved
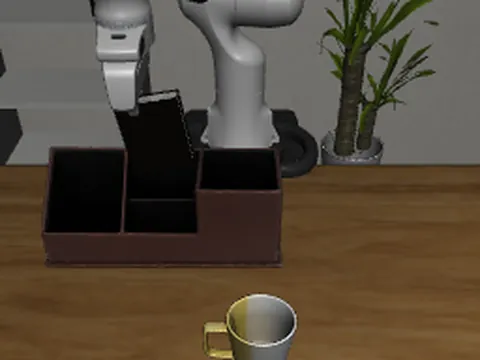
pick up the book and place in back compartment
task 5 · seed 3 · 5 decisions · 14 motionssolved
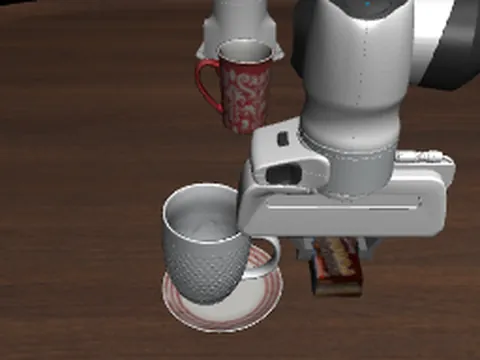
place white mug on plate and chocolate pudding to right
task 6 · seed 2 · 7 decisions · 32 motionssolved
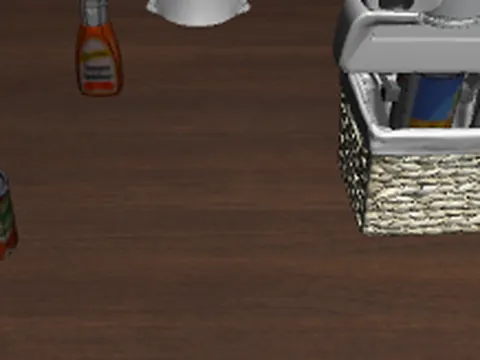
put alphabet soup and cream cheese box in basket
task 7 · seed 0 · 6 decisions · 17 motionssolved
place both moka pots on stove
task 8 · seed 2 · 4 decisions · 14 motionssolved
place yellow and white mug in microwave and close door
task 9 · seed 2 · 16 decisions · 38 motionssolved
libero_10_object7
put both the cream cheese box and the butter in the basket
task 1 · seed 0 · 6 decisions · 21 motionssolved
turn on the stove and put the moka pot on it
task 2 · seed 3 · 5 decisions · 17 motionssolved
put the black bowl in the bottom drawer of the cabinet and close it
task 3 · seed 2 · 22 decisions · 63 motionssolved
put the white mug on the left plate and put the yellow and white mug on the right plate
task 4 · seed 1 · 7 decisions · 23 motionssolved
pick up the book and place it in the back compartment of the caddy
task 5 · seed 3 · 5 decisions · 15 motionssolved
put the white mug on the plate and put the chocolate pudding to the right of the plate
task 6 · seed 1 · 6 decisions · 27 motionssolved
put both moka pots on the stove
task 8 · seed 4 · 6 decisions · 31 motionssolved
libero_10_swap10
put both the alphabet soup and the tomato sauce in the basket
task 0 · seed 3 · 4 decisions · 17 motionssolved
put both the cream cheese box and the butter in the basket
task 1 · seed 0 · 5 decisions · 18 motionssolved
turn on the stove and put the moka pot on it
task 2 · seed 1 · 9 decisions · 30 motionssolved
put the black bowl in the bottom drawer of the cabinet and close it
task 3 · seed 1 · 12 decisions · 34 motionssolved
put the white mug on the left plate and put the yellow and white mug on the right plate
task 4 · seed 1 · 10 decisions · 19 motionssolved
pick up the book and place it in the back compartment of the caddy
task 5 · seed 1 · 4 decisions · 9 motionssolved
put the white mug on the plate and put the chocolate pudding to the right of the plate
task 6 · seed 1 · 4 decisions · 15 motionssolved
put both the alphabet soup and the cream cheese box in the basket
task 7 · seed 1 · 5 decisions · 19 motionssolved
put both moka pots on the stove
task 8 · seed 1 · 8 decisions · 22 motionssolved
put the yellow and white mug in the microwave and close it
task 9 · seed 0 · 25 decisions · 48 motionssolved
libero_10_task10
put both the cream cheese and the tomato sauce in the basket
task 0 · seed 0 · 7 decisions · 18 motionssolved
put both the alphabet soup and the butter in the basket
task 1 · seed 1 · 8 decisions · 33 motionssolved
turn on the stove and put the pan on it
task 2 · seed 0 · 13 decisions · 29 motionssolved
put the bottle in the bottom drawer of the cabinet and close it
task 3 · seed 3 · 15 decisions · 50 motionssolved
put the yellow and white mug on the left plate and put the white mug on the right plate
task 4 · seed 0 · 9 decisions · 57 motionssolved
pick up the cup and place it in the back compartment of the caddy
task 5 · seed 0 · 7 decisions · 13 motionssolved
put the red mug on the plate and put the chocolate pudding to the right of the plate
task 6 · seed 1 · 10 decisions · 40 motionssolved
put both the ketchup and the cream cheese box in the basket
task 7 · seed 4 · 7 decisions · 38 motionssolved
put the left moka pot on the stove
task 8 · seed 0 · 12 decisions · 36 motionssolved
put the white mug in the microwave and close it
task 9 · seed 2 · 15 decisions · 23 motionssolved
libero_goal_lan10
open the cabinet’s middle drawer
task 0 · seed 1 · 3 decisions · 6 motionssolved
place the bowl on the stove
task 1 · seed 4 · 3 decisions · 6 motionssolved
place the wine bottle on top of the cabinet
task 2 · seed 0 · 3 decisions · 6 motionssolved
slide open the top drawer and place the bowl in it
task 3 · seed 2 · 12 decisions · 32 motionssolved
place the bowl on top of the cabinet
task 4 · seed 3 · 6 decisions · 37 motionssolved
move the plate to the stove’s front
task 5 · seed 2 · 18 decisions · 71 motionssolved
place the cream cheese inside the bowl
task 6 · seed 0 · 2 decisions · 7 motionssolved
switch on the stove
task 7 · seed 3 · 4 decisions · 10 motionssolved
place the bowl on top of the plate
task 8 · seed 2 · 3 decisions · 7 motionssolved
place the wine bottle on the rack
task 9 · seed 4 · 4 decisions · 8 motionssolved
libero_goal_object10
Open the middle layer of the drawer
task 0 · seed 3 · 3 decisions · 4 motionssolved
Put the bowl on the stove
task 1 · seed 4 · 4 decisions · 14 motionssolved
Put the wine bottle on the top of the drawer
task 2 · seed 2 · 5 decisions · 9 motionssolved
Open the top layer of the drawer and put the bowl inside
task 3 · seed 2 · 10 decisions · 26 motionssolved
Put the bowl on the top of the drawer
task 4 · seed 0 · 3 decisions · 11 motionssolved
Push the plate to the front of the stove
task 5 · seed 3 · 7 decisions · 35 motionssolved
Put the cream cheese on the bowl
task 6 · seed 0 · 2 decisions · 8 motionssolved
Turn on the stove
task 7 · seed 1 · 4 decisions · 9 motionssolved
Put the bowl on the plate
task 8 · seed 3 · 3 decisions · 7 motionssolved
Put the wine bottle on the rack
task 9 · seed 2 · 10 decisions · 13 motionssolved
libero_goal_swap10
Open the middle layer of the drawer
task 0 · seed 3 · 7 decisions · 13 motionssolved
Put the bowl on the stove
task 1 · seed 3 · 4 decisions · 13 motionssolved
Put the wine bottle on the top of the drawer
task 2 · seed 2 · 3 decisions · 10 motionssolved
Open the top layer of the drawer and put the bowl inside
task 3 · seed 2 · 8 decisions · 26 motionssolved
Put the bowl on the top of the drawer
task 4 · seed 1 · 5 decisions · 11 motionssolved
Push the plate to the front of the stove
task 5 · seed 2 · 4 decisions · 39 motionssolved
Put the cream cheese on the bowl
task 6 · seed 2 · 9 decisions · 15 motionssolved
Turn on the stove
task 7 · seed 4 · 4 decisions · 8 motionssolved
Put the bowl on the plate
task 8 · seed 2 · 3 decisions · 8 motionssolved
Put the wine bottle on the rack
task 9 · seed 2 · 13 decisions · 42 motionssolved
libero_goal_task9
open the bottom drawer of the cabinet
task 0 · seed 4 · 16 decisions · 47 motionssolved
Put the plate on the stove
task 1 · seed 0 · 6 decisions · 9 motionssolved
put the wine bottle in the bowl
task 2 · seed 3 · 2 decisions · 8 motionssolved
Open the top layer of the drawer and put the cream cheese inside
task 3 · seed 4 · 5 decisions · 15 motionssolved
Push the cream cheese to the front of the stove
task 5 · seed 2 · 1 decisions · 7 motionssolved
put the wine bottle in the bowl
task 6 · seed 4 · 2 decisions · 9 motionssolved
Turn off the stove
task 7 · seed 1 · 3 decisions · 4 motionssolved
Put the wine bottle on the plate
task 8 · seed 3 · 2 decisions · 7 motionssolved
Put the cream cheese on the rack
task 9 · seed 2 · 6 decisions · 15 motionssolved
libero_object_lan10
grab alphabet soup and put it into basket
task 0 · seed 4 · 5 decisions · 12 motionssolved
grab cream cheese and put into basket
task 1 · seed 2 · 6 decisions · 20 motionssolved
grab salad dressing and put into basket
task 2 · seed 4 · 9 decisions · 26 motionssolved
pick up bbq sauce and put it into basket
task 3 · seed 2 · 6 decisions · 20 motionssolved
lift ketchup and put it in basket
task 4 · seed 1 · 5 decisions · 11 motionssolved
pick tomato sauce and put it in basket
task 5 · seed 4 · 2 decisions · 8 motionssolved
grab butter and put it into basket
task 6 · seed 2 · 3 decisions · 8 motionssolved
grab milk and put into basket
task 7 · seed 4 · 4 decisions · 8 motionssolved
lift chocolate pudding and put it in basket
task 8 · seed 0 · 3 decisions · 9 motionssolved
pick orange juice and put into basket
task 9 · seed 4 · 3 decisions · 7 motionssolved
libero_object_object9
Pick the cream cheese and place it in the basket
task 1 · seed 1 · 5 decisions · 9 motionssolved
Pick the salad dressing and place it in the basket
task 2 · seed 3 · 7 decisions · 10 motionssolved
Pick the bbq sauce and place it in the basket
task 3 · seed 4 · 4 decisions · 20 motionssolved
Pick the ketchup and place it in the basket
task 4 · seed 1 · 11 decisions · 48 motionssolved
Pick the tomato sauce and place it in the basket
task 5 · seed 4 · 2 decisions · 6 motionssolved
Pick the butter and place it in the basket
task 6 · seed 0 · 8 decisions · 15 motionssolved
Pick the milk and place it in the basket
task 7 · seed 1 · 4 decisions · 10 motionssolved
Pick the chocolate pudding and place it in the basket
task 8 · seed 4 · 4 decisions · 9 motionssolved
Pick the orange juice and place it in the basket
task 9 · seed 2 · 3 decisions · 7 motionssolved
libero_object_swap10
Pick the alphabet soup and place it in the basket
task 0 · seed 3 · 4 decisions · 19 motionssolved
Pick the cream cheese and place it in the basket
task 1 · seed 0 · 3 decisions · 7 motionssolved
Pick the salad dressing and place it in the basket
task 2 · seed 1 · 5 decisions · 19 motionssolved
Pick the bbq sauce and place it in the basket
task 3 · seed 1 · 6 decisions · 14 motionssolved
Pick the ketchup and place it in the basket
task 4 · seed 0 · 2 decisions · 9 motionssolved
Pick the tomato sauce and place it in the basket
task 5 · seed 0 · 3 decisions · 8 motionssolved
Pick the butter and place it in the basket
task 6 · seed 2 · 3 decisions · 6 motionssolved
Pick the milk and place it in the basket
task 7 · seed 4 · 2 decisions · 6 motionssolved
Pick the chocolate pudding and place it in the basket
task 8 · seed 3 · 3 decisions · 8 motionssolved
Pick the orange juice and place it in the basket
task 9 · seed 3 · 3 decisions · 14 motionssolved
libero_object_task10
Pick the cream cheese and place it in the basket
task 0 · seed 1 · 3 decisions · 7 motionssolved
Pick the alphabet soup and place it in the basket
task 1 · seed 2 · 2 decisions · 7 motionssolved
Pick the tomato sauce and place it in the basket
task 2 · seed 4 · 3 decisions · 8 motionssolved
Pick the ketchup and place it in the basket
task 3 · seed 0 · 2 decisions · 5 motionssolved
Pick the milk and place it in the basket
task 4 · seed 2 · 3 decisions · 6 motionssolved
Pick the bbq sauce and place it in the basket
task 5 · seed 0 · 2 decisions · 7 motionssolved
Pick the orange juice and place it in the basket
task 6 · seed 0 · 2 decisions · 7 motionssolved
Pick the butter and place it in the basket
task 7 · seed 1 · 6 decisions · 13 motionssolved
Pick the salad dressing and place it in the basket
task 8 · seed 4 · 3 decisions · 7 motionssolved
Pick the chocolate pudding and place it in the basket
task 9 · seed 4 · 2 decisions · 8 motionssolved
libero_spatial_lan10
lift the black bowl between the plate and ramekin and set it on the plate
task 0 · seed 3 · 2 decisions · 8 motionssolved
take black bowl next to ramekin and place on plate
task 1 · seed 4 · 2 decisions · 8 motionssolved
lift the black bowl from the table center and put it on the plate
task 2 · seed 3 · 2 decisions · 10 motionssolved
lift black bowl from cookie box and put it on plate
task 3 · seed 2 · 2 decisions · 7 motionssolved
take the black bowl from the top drawer and put it on plate
task 4 · seed 0 · 4 decisions · 13 motionssolved
grab black bowl on ramekin and set it on plate
task 5 · seed 1 · 2 decisions · 8 motionssolved
grab the black bowl beside the cookie box and set it on plate
task 6 · seed 3 · 2 decisions · 8 motionssolved
lift bowl from stove and set on plate
task 7 · seed 1 · 2 decisions · 9 motionssolved
pick the bowl beside the plate and put it on plate
task 8 · seed 3 · 4 decisions · 8 motionssolved
lift bowl from cabinet and put on plate
task 9 · seed 1 · 4 decisions · 8 motionssolved
libero_spatial_object10
Pick the akita black bowl between the plate and the ramekin and place it on the plate
task 0 · seed 2 · 3 decisions · 13 motionssolved
Pick the akita black bowl next to the ramekin and place it on the plate
task 1 · seed 2 · 3 decisions · 9 motionssolved
Pick the akita black bowl from table center and place it on the plate
task 2 · seed 1 · 6 decisions · 21 motionssolved
Pick the akita black bowl on the cookies box and place it on the plate
task 3 · seed 1 · 2 decisions · 11 motionssolved
Pick the akita black bowl in the top layer of the wooden cabinet and place it on the plate
task 4 · seed 2 · 7 decisions · 10 motionssolved
Pick the akita black bowl on the ramekin and place it on the plate
task 5 · seed 2 · 5 decisions · 14 motionssolved
Pick the akita black bowl next to the cookies box and place it on the plate
task 6 · seed 3 · 4 decisions · 12 motionssolved
Pick the akita black bowl on the stove and place it on the plate
task 7 · seed 3 · 3 decisions · 8 motionssolved
Pick the akita black bowl next to the plate and place it on the plate
task 8 · seed 0 · 4 decisions · 12 motionssolved
Pick the akita black bowl on the wooden cabinet and place it on the plate
task 9 · seed 3 · 3 decisions · 8 motionssolved
libero_spatial_swap10
Pick the akita black bowl between the plate and the ramekin and place it on the plate
task 0 · seed 2 · 3 decisions · 8 motionssolved
Pick the akita black bowl next to the ramekin and place it on the plate
task 1 · seed 2 · 2 decisions · 7 motionssolved
Pick the akita black bowl from table center and place it on the plate
task 2 · seed 2 · 2 decisions · 8 motionssolved
Pick the akita black bowl on the cookies box and place it on the plate
task 3 · seed 3 · 3 decisions · 7 motionssolved
Pick the akita black bowl in the top layer of the wooden cabinet and place it on the plate
task 4 · seed 0 · 20 decisions · 85 motionssolved
Pick the akita black bowl on the ramekin and place it on the plate
task 5 · seed 4 · 5 decisions · 7 motionssolved
Pick the akita black bowl next to the cookies box and place it on the plate
task 6 · seed 3 · 3 decisions · 9 motionssolved
Pick the akita black bowl on the stove and place it on the plate
task 7 · seed 4 · 3 decisions · 9 motionssolved
Pick the akita black bowl next to the plate and place it on the plate
task 8 · seed 2 · 5 decisions · 19 motionssolved
Pick the akita black bowl on the wooden cabinet and place it on the plate
task 9 · seed 0 · 4 decisions · 9 motionssolved
libero_spatial_task10
Pick the akita black bowl not between the plate and the ramekin and place it on the plate
task 0 · seed 3 · 3 decisions · 7 motionssolved
Pick the akita black bowl next to the cookie box and place it on the plate
task 1 · seed 0 · 5 decisions · 10 motionssolved
Pick the akita black bowl next to the plate and place it on the plate
task 2 · seed 3 · 2 decisions · 7 motionssolved
Pick the akita black bowl on the top of the cabinet and place it on the plate
task 3 · seed 0 · 5 decisions · 11 motionssolved
Pick the akita black bowl on the top of the wooden cabinet and place it on the plate
task 4 · seed 0 · 2 decisions · 9 motionssolved
Pick the akita black bowl on the cookie box and place it on the plate
task 5 · seed 0 · 2 decisions · 8 motionssolved
Pick the akita black bowl on the stove and place it on the plate
task 6 · seed 0 · 5 decisions · 25 motionssolved
Pick the akita black bowl on the top of the cabinet and place it on the plate
task 7 · seed 3 · 2 decisions · 14 motionssolved
Pick the akita black bowl next to the ramekin and place it on the plate
task 8 · seed 2 · 4 decisions · 9 motionssolved
Pick the akita black bowl on the stove and place it on the plate
task 9 · seed 4 · 2 decisions · 8 motionssolved
Tool calls vs code, same case (earlier harness)
Four cases run both ways on an earlier version of the harness: the same task and layout, one run with a tool call per decision and one with a program per decision. The recordings are the cameras' own at 2×; the time between motions, while the model thinks, is not filmed.
play Xylophone, layout 1
Task: “Pick up the mallet and strike all xylophone keys from left to right.” DeepSeek-V4.1-Flash; tool calls on the left, code mode on the right.
Tool calls80 decisions · 84 motions · not solved
- 1 of 80 · grasp_execute
- 2 of 80 · rotate_wrist
- 3 of 80 · rotate_pitch
- 4 of 80 · move_pose
- 5 of 80 · move_pose
- 6 of 80 · move_pose
- 7 of 80 · move_pose
- 8 of 80 · rotate_wrist
- 9 of 80 · move_pose
- 10 of 80 · move_pose
- 11 of 80 · move_pose
- 12 of 80 · move_pose
- 13 of 80 · move_pose
- 14 of 80 · move_pose
- 15 of 80 · move_pose
- 16 of 80 · move_pose
- 17 of 80 · move_pose
- 18 of 80 · move_pose
- 19 of 80 · move_pose
- 20 of 80 · move_pose
- 21 of 80 · move_pose
- 22 of 80 · move_pose
- 23 of 80 · move_pose
- 24 of 80 · move_pose
- 25 of 80 · move_pose
- 26 of 80 · move_pose
- 27 of 80 · move_pose
- 28 of 80 · move_pose
- 29 of 80 · move_pose
- 30 of 80 · move_pose
- 31 of 80 · move_pose
- 32 of 80 · move_pose
- 33 of 80 · move_pose
- 34 of 80 · move_pose
- 35 of 80 · move_pose
- 36 of 80 · move_pose
- 37 of 80 · move_pose
- 38 of 80 · move_pose
- 39 of 80 · move_pose
- 40 of 80 · move_pose
- 41 of 80 · move_pose
- 42 of 80 · move_pose
- 43 of 80 · move_pose
- 44 of 80 · move_pose
- 45 of 80 · move_pose
- 46 of 80 · move_pose
- 47 of 80 · move_pose
- 48 of 80 · move_pose
- 49 of 80 · rotate_pitch
- 50 of 80 · move_pose
- 51 of 80 · move_pose
- 52 of 80 · move_pose
- 53 of 80 · move_pose
- 54 of 80 · move_pose
- 55 of 80 · move_pose
- 56 of 80 · move_pose
- 57 of 80 · move_pose
- 58 of 80 · move_pose
- 59 of 80 · move_pose
- 60 of 80 · move_pose
- 61 of 80 · move_pose
- 62 of 80 · move_pose
- 63 of 80 · move_pose
- 64 of 80 · move_pose
- 65 of 80 · move_pose
- 66 of 80 · move_pose
- 67 of 80 · move_pose
- 68 of 80 · move_pose
- 69 of 80 · move_pose
- 70 of 80 · move_pose
- 71 of 80 · move_pose
- 72 of 80 · move_pose
- 73 of 80 · move_pose
- 74 of 80 · move_pose
- 75 of 80 · move_pose
- 76 of 80 · move_pose
- 77 of 80 · move_pose
- 78 of 80 · move_pose
- 79 of 80 · move_pose
- 80 of 80 · move_pose
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- rotate_wrist
- rotate_pitch
- move_pose
- move_pose
- move_pose
- move_pose
- rotate_wrist
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- rotate_pitch
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
Code mode6 decisions · 29 motions · solved
- 1 of 6 · grasp_step.py
- 2 of 6 · grasp2.py
- 3 of 6 · strike2.py
- 4 of 6 · strike3.py
- 5 of 6 · strike3.py
- 6 of 6 · strike4.py
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
insert tubes, layout 0
Task: “Insert the three tubes into the rack one by one.” DeepSeek-V4.1-Flash; tool calls on the left, code mode on the right.
Tool calls28 decisions · 28 motions · not solved
- 1 of 28 · move_pose
- 2 of 28 · move_pose
- 3 of 28 · move_pose
- 4 of 28 · set_gripper
- 5 of 28 · move_pose
- 6 of 28 · move_pose
- 7 of 28 · move_pose
- 8 of 28 · move_pose
- 9 of 28 · set_gripper
- 10 of 28 · return_home
- 11 of 28 · move_pose
- 12 of 28 · set_gripper
- 13 of 28 · move_pose
- 14 of 28 · move_pose
- 15 of 28 · move_pose
- 16 of 28 · move_pose
- 17 of 28 · move_pose
- 18 of 28 · move_pose
- 19 of 28 · move_pose
- 20 of 28 · move_pose
- 21 of 28 · set_gripper
- 22 of 28 · move_to
- 23 of 28 · move_pose
- 24 of 28 · set_gripper
- 25 of 28 · move_to
- 26 of 28 · move_pose
- 27 of 28 · set_gripper
- 28 of 28 · return_home
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- return_home
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_to
- move_pose
- set_gripper
- move_to
- move_pose
- set_gripper
- return_home
Code mode11 decisions · 41 motions · after step limit
- 1 of 11 · s1.py
- 2 of 11 · s2.py
- 3 of 11 · s4.py
- 4 of 11 · s5.py
- 5 of 11 · s6.py
- 6 of 11 · s7.py
- 7 of 11 · s9.py
- 8 of 11 · s11.py
- 9 of 11 · s12.py
- 10 of 11 · s13.py
- 11 of 11 · s14.py
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- wait_ticks
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- wait_ticks
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- wait_ticks
- move_pose
- return_home
fasten screws, layout 2
Task: “Insert and tighten each screw into the nut of the same color.” DeepSeek-V4.1-Flash; tool calls on the left, code mode on the right.
Tool calls77 decisions · 81 motions · not solved
- 1 of 77 · grasp_execute
- 2 of 77 · move_pose
- 3 of 77 · move_pose
- 4 of 77 · move_pose
- 5 of 77 · move_pose
- 6 of 77 · move_pose
- 7 of 77 · move_pose
- 8 of 77 · move_pose
- 9 of 77 · move_pose
- 10 of 77 · move_pose
- 11 of 77 · move_pose
- 12 of 77 · move_pose
- 13 of 77 · set_gripper
- 14 of 77 · move_pose
- 15 of 77 · set_gripper
- 16 of 77 · move_pose
- 17 of 77 · set_gripper
- 18 of 77 · move_pose
- 19 of 77 · move_pose
- 20 of 77 · set_gripper
- 21 of 77 · move_pose
- 22 of 77 · move_pose
- 23 of 77 · move_pose
- 24 of 77 · move_pose
- 25 of 77 · move_pose
- 26 of 77 · set_gripper
- 27 of 77 · move_pose
- 28 of 77 · set_gripper
- 29 of 77 · move_pose
- 30 of 77 · move_pose
- 31 of 77 · move_pose
- 32 of 77 · set_gripper
- 33 of 77 · move_pose
- 34 of 77 · move_pose
- 35 of 77 · set_gripper
- 36 of 77 · move_pose
- 37 of 77 · move_pose
- 38 of 77 · move_pose
- 39 of 77 · set_gripper
- 40 of 77 · return_home
- 41 of 77 · move_pose
- 42 of 77 · move_pose
- 43 of 77 · set_gripper
- 44 of 77 · set_gripper
- 45 of 77 · move_pose
- 46 of 77 · move_pose
- 47 of 77 · move_pose
- 48 of 77 · set_gripper
- 49 of 77 · set_gripper
- 50 of 77 · move_pose
- 51 of 77 · rotate_pitch
- 52 of 77 · move_pose
- 53 of 77 · move_pose
- 54 of 77 · move_pose
- 55 of 77 · move_pose
- 56 of 77 · move_pose
- 57 of 77 · move_pose
- 58 of 77 · move_pose
- 59 of 77 · rotate_wrist
- 60 of 77 · move_pose
- 61 of 77 · move_pose
- 62 of 77 · set_gripper
- 63 of 77 · move_pose
- 64 of 77 · set_gripper
- 65 of 77 · move_pose
- 66 of 77 · set_gripper
- 67 of 77 · move_pose
- 68 of 77 · move_pose
- 69 of 77 · move_pose
- 70 of 77 · move_pose
- 71 of 77 · move_pose
- 72 of 77 · move_pose
- 73 of 77 · move_pose
- 74 of 77 · set_gripper
- 75 of 77 · set_gripper
- 76 of 77 · move_pose
- 77 of 77 · return_home
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- return_home
- move_pose
- move_pose
- set_gripper
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- set_gripper
- move_pose
- rotate_pitch
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- rotate_wrist
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- set_gripper
- move_pose
- return_home
Code mode22 decisions · 107 motions · solved
- 1 of 22 · pair.py
- 2 of 22 · press2.py
- 3 of 22 · thread_test.py
- 4 of 22 · press_tip.py
- 5 of 22 · press_tip2.py
- 6 of 22 · wrist_range.py
- 7 of 22 · press3.py
- 8 of 22 · rot_try.py
- 9 of 22 · place2.py
- 10 of 22 · place4.py
- 11 of 22 · press_nut.py
- 12 of 22 · press_tip.py
- 13 of 22 · press_tip2.py
- 14 of 22 · press_tip2.py
- 15 of 22 · press_tap.py
- 16 of 22 · press_taps.py
- 17 of 22 · finish.py
- 18 of 22 · press_tap.py
- 19 of 22 · press_taps.py
- 20 of 22 · press_red.py
- 21 of 22 · wedge_press.py
- 22 of 22 · finalize2.py
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- rotate_wrist
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- set_gripper
- return_home
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- set_gripper
- move_pose
- set_gripper
- return_home
build tower, layout 2
Task: “Build a tower using the wooden blocks and wooden boards.” DeepSeek-V4.1-Flash; tool calls on the left, code mode on the right.
Tool calls42 decisions · 50 motions · not solved
- 1 of 42 · grasp_execute
- 2 of 42 · move_pose
- 3 of 42 · move_pose
- 4 of 42 · move_pose
- 5 of 42 · set_gripper
- 6 of 42 · move_pose
- 7 of 42 · grasp_execute
- 8 of 42 · move_pose
- 9 of 42 · set_gripper
- 10 of 42 · set_gripper
- 11 of 42 · rotate_wrist
- 12 of 42 · set_gripper
- 13 of 42 · move_pose
- 14 of 42 · move_pose
- 15 of 42 · set_gripper
- 16 of 42 · move_pose
- 17 of 42 · return_home
- 18 of 42 · grasp_execute
- 19 of 42 · move_pose
- 20 of 42 · move_pose
- 21 of 42 · move_pose
- 22 of 42 · move_pose
- 23 of 42 · set_gripper
- 24 of 42 · move_pose
- 25 of 42 · rotate_pitch
- 26 of 42 · move_pose
- 27 of 42 · move_pose
- 28 of 42 · move_pose
- 29 of 42 · move_pose
- 30 of 42 · move_pose
- 31 of 42 · rotate_wrist
- 32 of 42 · move_pose
- 33 of 42 · move_pose
- 34 of 42 · move_pose
- 35 of 42 · move_pose
- 36 of 42 · move_pose
- 37 of 42 · move_pose
- 38 of 42 · move_pose
- 39 of 42 · move_pose
- 40 of 42 · set_gripper
- 41 of 42 · set_gripper
- 42 of 42 · set_gripper
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- grasp_execute
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- grasp_execute
- grasp_execute
- grasp_execute
- move_pose
- set_gripper
- set_gripper
- rotate_wrist
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- grasp_execute
- grasp_execute
- grasp_execute
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- rotate_pitch
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- rotate_wrist
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- set_gripper
- set_gripper
Code mode23 decisions · 108 motions · after step limit
- 1 of 23 · runstep.py
- 2 of 23 · runstep.py
- 3 of 23 · runstep.py
- 4 of 23 · runstep.py
- 5 of 23 · runstep.py
- 6 of 23 · runstep.py
- 7 of 23 · runstep.py
- 8 of 23 · runstep.py
- 9 of 23 · runstep.py
- 10 of 23 · runstep.py
- 11 of 23 · runstep.py
- 12 of 23 · runstep.py
- 13 of 23 · runstep.py
- 14 of 23 · runstep.py
- 15 of 23 · finish.py
- 16 of 23 · settle.py
- 17 of 23 · (inline)
- 18 of 23 · rb1.py
- 19 of 23 · rb2.py
- 20 of 23 · rb3.py
- 21 of 23 · rb4.py
- 22 of 23 · rb5.py
- 23 of 23 · rb6.py
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- return_home
- wait_ticks
- wait_ticks
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- rotate_wrist
- move_pose
- set_gripper
- move_pose
- move_pose
- move_pose
- set_gripper
- move_pose
- move_pose
- set_gripper
- move_pose
- return_home
- wait_ticks
- move_pose
- set_gripper
- move_pose
- rotate_wrist
- move_pose
- set_gripper
- move_pose
- return_home